🎯 MediaPipe Hands
Em poucas palavras
Solução de visão computacional do Google que detecta e rastreia mãos em tempo real a partir de uma câmera comum, devolvendo 21 pontos de referência (landmarks) 3D por mão. Por rodar em CPU e dispensar sensores especiais, virou a porta de entrada para projetos de reconhecimento de gestos e teleoperação de baixo custo.
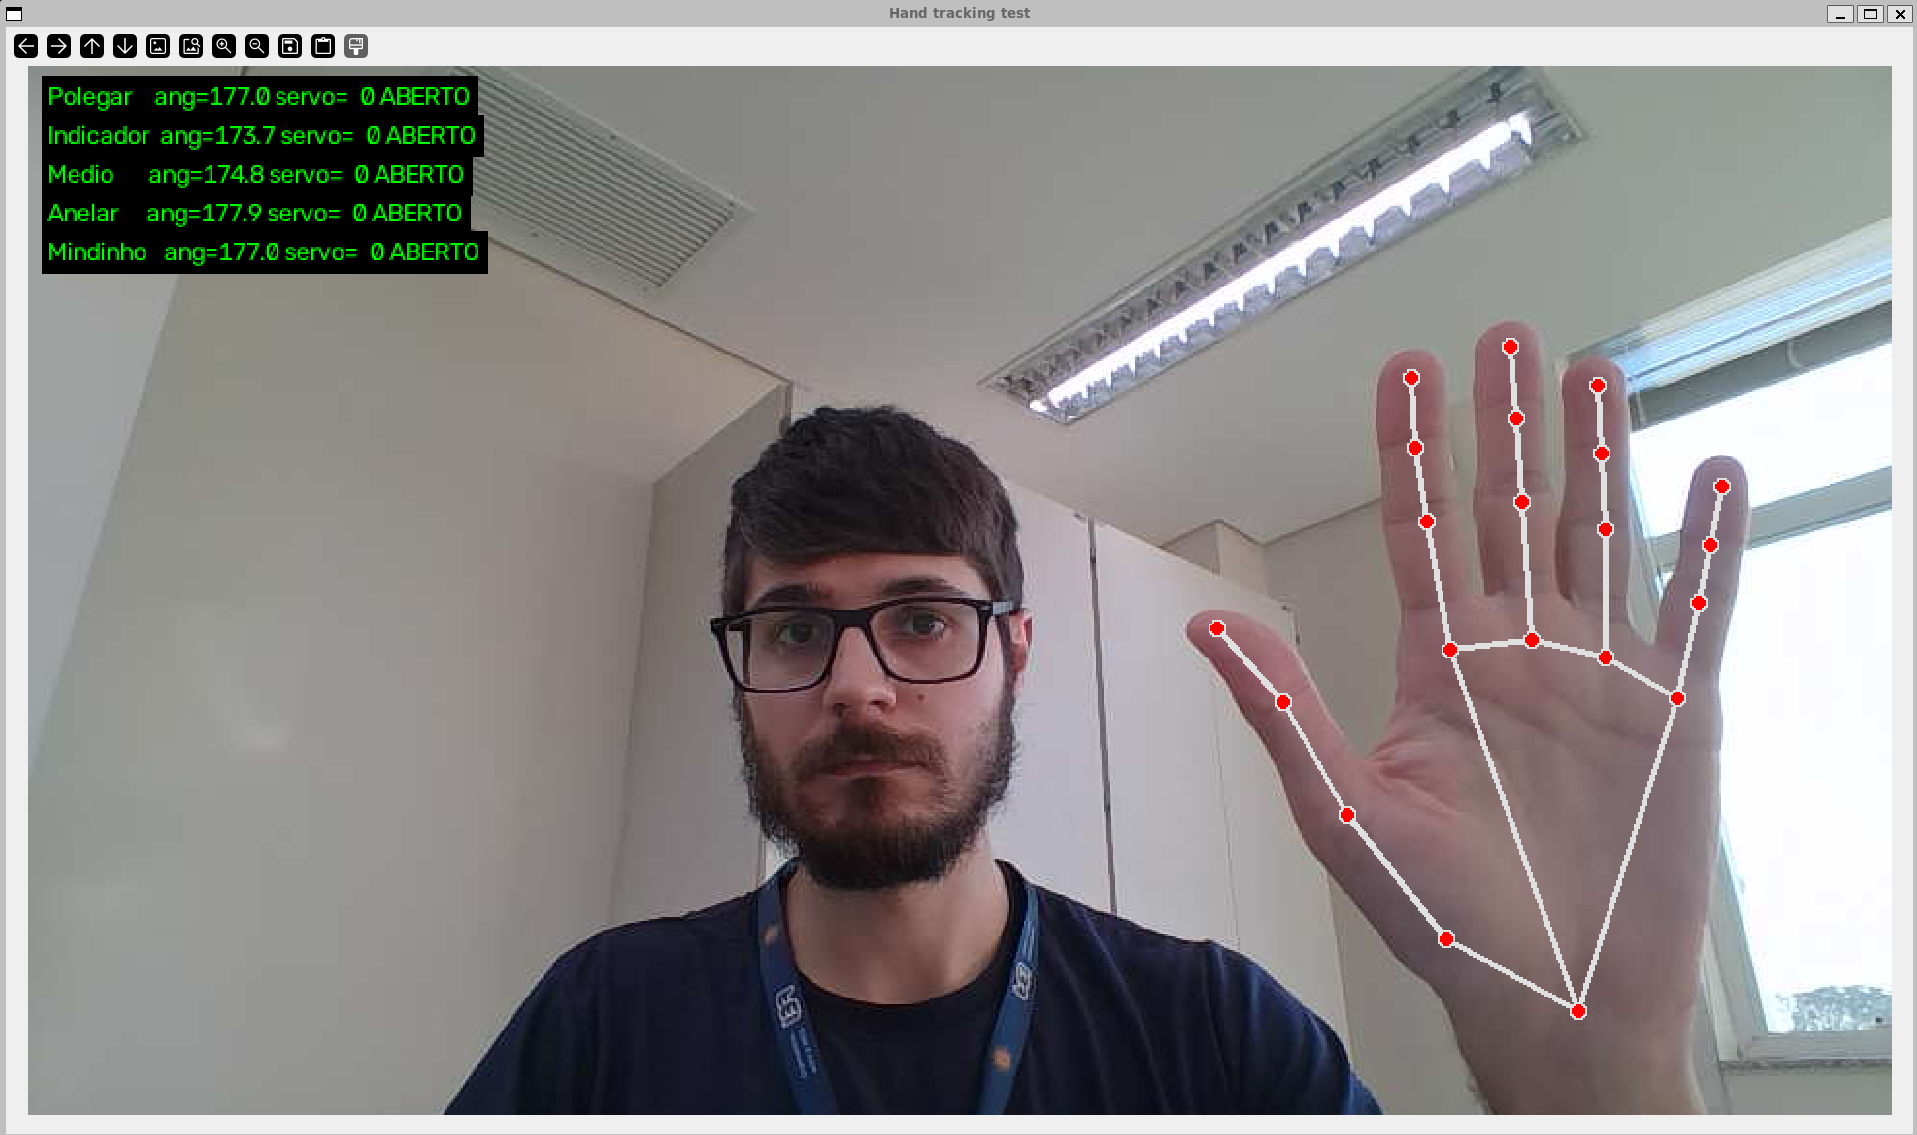
📝 Notas e Desenvolvimento
- O que é: um dos módulos do framework MediaPipe, do Google, voltado a pipelines de percepção em tempo real. Usa modelos de aprendizado de máquina leves o bastante para rodar em notebooks, celulares e até no navegador, sem GPU.
- Pipeline em dois estágios:
- Detector de palma — localiza a mão na imagem inteira e devolve uma caixa delimitadora. Detectar a palma (um objeto mais rígido) é mais fácil do que detectar a mão com dedos articulados.
- Modelo de landmarks — recebe apenas o recorte da mão e estima os 21 pontos das articulações.
- Nos quadros seguintes, a posição da mão é prevista a partir dos landmarks do quadro anterior; o detector de palma só roda de novo quando o rastreamento se perde. É isso que garante o desempenho em tempo real.
- A saída — 21 landmarks por mão:
- Ponto
0é o punho; cada dedo tem quatro pontos, da base à ponta. As pontas são4(polegar),8(indicador),12(médio),16(anelar) e20(mínimo). - Cada ponto tem coordenadas
xeynormalizadas entre 0 e 1 pela largura e altura da imagem, e uma profundidadezrelativa ao punho (quanto menor, mais perto da câmera). - Também informa a lateralidade (mão esquerda ou direita) com um índice de confiança.
- Ponto
- Uso típico em Python: a câmera é lida com OpenCV, o quadro é convertido de BGR para RGB e passado ao modelo, e os landmarks são desenhados sobre a imagem com os utilitários de desenho do próprio MediaPipe.
Limitações
A qualidade do rastreamento cai com pouca iluminação, fundo confuso, mãos parcialmente fora do quadro ou dedos que se escondem uns atrás dos outros (oclusão). A coordenada
zé uma estimativa a partir de uma única câmera, bem menos confiável quexey.
📚 Referências e Fontes
🔗 Conexões do Cofre
- Conceitos:
- Projetos:
- Recriando um projeto de teleoperação para o FEI Portas Abertas — uso do MediaPipe Hands para controlar uma mão robótica.
- ATENA - Robô humanoide InMoov com teleoperação baseada em visão Computacional — TCC que usa o MediaPipe para rastrear corpo e mãos do operador.
🌐 Referências Externas
- Guia para uso do MediaPipe Hands Hand landmarks detection guide - Google for Developers
- Zhang, F. et al. (2020). MediaPipe Hands: On-device Real-time Hand Tracking. arXiv:2006.10214. https://arxiv.org/abs/2006.10214
- Repositório do MediaPipe no GitHub: https://github.com/google-ai-edge/mediapipe
💬 Citações Diretas
- “O MediaPipe Hands devolve um esqueleto da mão com pontos de referência (landmarks) em cada articulação.” — Recriando um projeto de teleoperação para o FEI Portas Abertas